外媒消息:约翰内斯·开普勒大学研究人员研发捕蝇机器人
2020/10/08 08:48AI云资讯11515
马丁·卡尔滕布伦纳(MartinKaltenbrunner)说,当我们想象移动的机器(例如机器人)时,我们想象的东西很大程度上是由硬质材料制成的。他和JKU的软物质物理系以及LIT软材料实验室的研究人员一直在努力构建基于软材料的系统。创建此类系统时,存在一个基本的基本概念,即创建有利条件,以支持将来机器人与人之间的紧密交互,而不会造成坚固的机器对人的身体造成伤害。
稳定,可拉伸且灵活
6月,科学家提出了一种用于电磁电动机的新方法。代替铜线和铁,弹性材料和液体金属现在形成用于所谓的致动器的基本成分。科学家最近还在《自然材料》杂志的一篇文章中介绍了一种新型的生物凝胶,该凝胶具有足够的弹性,柔韧性和稳定性,可以与电子组件结合使用,从而创造出一种“软机器人”。
由Kaltenbrunner和DenysMakarov(位于德累斯顿-罗森多夫的亥姆霍兹中心)领导的团队现在正在进一步开发这类机器。两位研究人员指出,以前的缺点是这些无线设计的软机器人只能非常缓慢地改变形状。他们的新想法是基于使用柔性塑料聚二甲基硅氧烷并混合磁性微粒(例如钕,铁和硼的合金)。
花形机器人会在捕捉苍蝇之前暂时关闭苍蝇,然后通过在面内方波磁场(3 mT,50 Hz)驱动下打开八个臂来释放苍蝇。机械手的直径为25 mm,厚度为200 m。图片来源:Makarov等;通讯材料六臂机器人可以抓取,运输和释放非磁性物体,例如由永磁体控制的聚氨酯泡沫立方体。机械手的直径为20 mm,厚度为80 m。
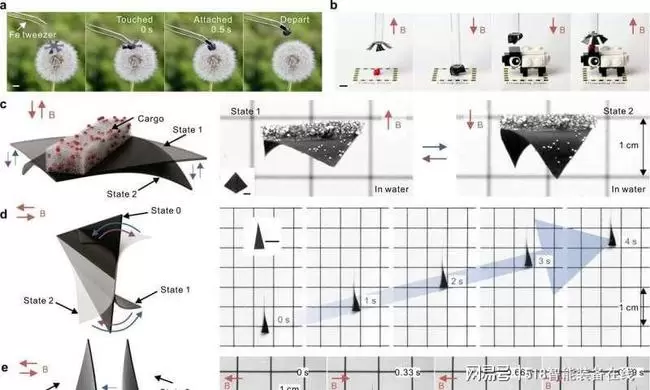
通讯材料一个四臂机器人(重量为23 mg)位于透明玻璃管中,并通过3.7 mT的平面外静态磁场使其悬浮。悬浮时,机器人被制动。当暴露于平面内方波磁场(1.5 mT,50 Hz)时,它会在空间上变形并自我配置。机械手的直径为15 mm,厚度为200 m。
研究人员给他们的小型,柔软的机器人不同的形状。根据形状,微粒放置的位置以及所用材料的厚度,当机器人暴露在环境中变化的磁场中时,它们能够以不同的方式移动。这些执行器的厚度只有几微米,重量只有几微克,因此移动所需的能量很小。此外,这些组件可以重复运动数百万次,而无需任何更改。
悬停,游泳,捉苍蝇
通过影响和改变磁场,Kaltenbrunner和他的同事成功地制造了微型机器人,它们可以盘旋,游泳和(从广义上来说)甚至可以行走。他们还表明,在短短的几毫秒内,他们的花形机器人可以捕捉到落在上面的苍蝇。
通过仿真设计,装有货物的蝠ta形机器人可以在交变面内方波磁场(2 mT,1 Hz)驱动的水中游泳。机械手的横向尺寸为17 mm×19 mm,厚度为80 m。图片来源:Makarov等;通讯材料三角形的机器人可以在空中高速滚动,并在暴露于交体地面内方波磁场(3.5 mT,1.5 Hz)的情况下向前行走。机械手的直径为18 mm,厚度为80 m。图片来源:Makarov等;通讯材料
科学家们说,这现在为开发也可以快速移动的软机器人提供了新的机会。长远的想法是主要生产更复杂的微型机器,例如,这些微型机器可以帮助疏通人体中的血管。为了做到这一点,所使用的材料必须是可生物降解的并且易于控制。
相关文章
- 上海智位机器人旗下蘑菇云创客空间迎来上师大学子,10分钟完成骨架与手势识别项目
- 里斯战略咨询助力杰克科技发布艾妮机器人与产线王,新品类重新定义服装具身智造
- 从机器人打球到Physical AI数据基础设施,青瞳视觉亮相2026世界物理AI大会暨宇树合作伙伴生态大会
- 首届安全应急救援机器人大赛在广州举办 深圳璇玑动力斩获多项冠军
- 纳芯微亮相2026世界智能网联汽车大会,展示汽车芯片与具身机器人跨界应用成果
- 盛大开幕!ROBOTECH 2026智能机器人博览会首日热力全开,全景呈现具身智能落地新图景
- 镜识科技:首创模块化架构,斩获亿元机器人订单
- 红外技术正在不断拓宽机器人作业边界
- 赛事硬指标检验,全球数千起真实救援作答|潜行创新获2026安全应急救援机器人大赛一等奖
- 脑机接口遇上机器人!强脑科技亮相2026宇树合作伙伴生态大会
- 当物理 AI 成为消费品:启元 5000 台个人机器人下线,开启家庭具身智能时代
- OpenLoong持续推进人形机器人开源,完善软硬件协同技术体系
- 上海智位机器人发布 LattePanda Sigma 2:可嵌入的 AI 单板服务器
- 广交会最新发布 | 选甜甜圈、做饮品,享刻智能Nico展示首款餐饮人形机器人多面手
- 跃伴智能如厕机器人亮相上海WTCC,展示AI照护新范式
- 柯马与英伟达合作加速推动工业机器人领域的物理AI创新