上海智位机器人行空板 K10 联手小智 AI:让硬件“看懂”你的动作,健身教练装进口袋
2026/11/05 17:35AI云资讯15108
对着视频练深蹲,练了半天也不知道膝盖有没有内扣;想请教练,又觉得贵、不好意思开口。上海智位机器人(DFRobot)社区最新分享的一个开源项目,把这个问题交给了一块板子来解决——行空板 K10 搭配 AI 视觉姿态识别传感器和小智语音交互,做出一个能看动作、会判断、能开口说话的 AI 健身教练。
一块板子加一个传感器,健身房里多了个“不会不耐烦的教练”
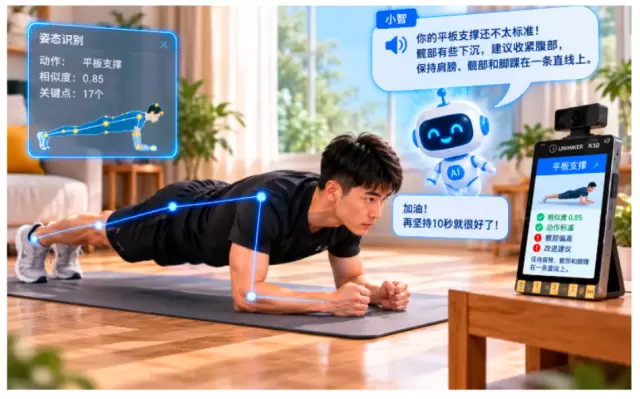
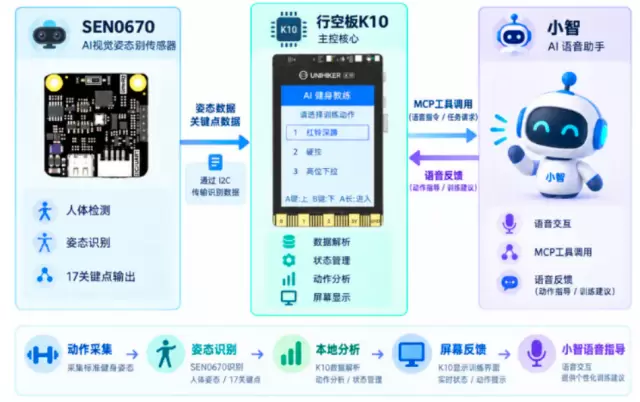
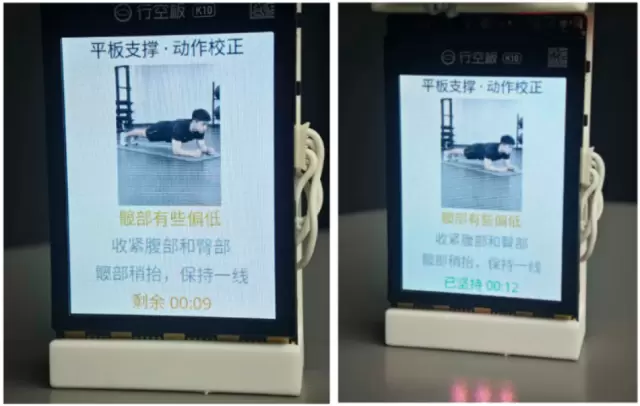
这个项目的核心配置并不复杂:行空板 K10 做主控和交互终端,Gravity:AI视觉姿势&手势传感器负责采集人体姿态和 17 个人体关键点,开源 AI 聊天机器人“小智”负责语音对话。目前支持靠墙静蹲、弓步压腿、平板支撑三种动作。用户站在传感器前训练,系统实时判断动作是否规范,并通过语音提示哪里需要调整。用户也可以直接问“这个动作标准吗?”,小智会依据传感器的实际检测结果回答,而不是说套话。
除了纠错,它还能当计时器用。说一句“帮我做一分钟平板支撑”,小智就启动倒计时,过程中提醒“还剩 30 秒,坚持住”;想挑战耐力,说“看看平板支撑能坚持多久”,结束时它会告诉你实际坚持了多久。训练模式切换同样可以动嘴完成——“进入平板支撑模式”,页面就切过去了。
AI 接入硬件,不必再从跑模型开始
这个项目真正值得关注的,不是健身这个场景本身,而是它示范了一条开发者快速把 AI 能力装进硬件的路径。
过去做姿态识别,开发者往往要在电脑或高性能主控上跑视觉模型,算力和开发成本都不低。Gravity:AI视觉姿势&手势传感器把人体检测、姿态识别和关键点输出封装在传感器端,开发者拿到的是现成的识别结果,不用自己训练和部署模型。行空板 K10 则把主控、屏幕和交互集成在一块板子上,省去了系统拼接的麻烦。
更关键的是 MCP 协议的引入。项目通过 MCP 把行空板 K10 的人体状态查询、动作反馈、训练模式切换等能力注册成可调用工具,小智根据用户说的话自动选择并调用对应工具。开发者不必从零搭一套语音交互链路,只需要把硬件功能“开放”给大模型,AI 就成了硬件的自然语言入口。这套思路一旦跑通,能复用的远不止健身。
开源让项目可复现,也让想象力可以继续往外扩
项目基于开源的 xiaozhi-esp32 二次开发,固件、烧录工具和姿态学习软件都提供下载,开发者可以照着复现,也可以在此基础上改。文章作者自己就提到,这套能力不限于健身:挥挥手切换训练项目、用特定动作控制灯光、设计不用碰屏幕的互动游戏,都是可以尝试的方向。
对开发者来说,这意味着一个门槛不高但上限不低的起点。这个项目提供的不只是一块板子和一个传感器,而是一套让“AI 看懂动作”从想法变成原型的工具链——硬件把复杂能力封装成简单接口,MCP 协议让 AI 真正接入硬件,开源生态让项目可复现、可扩展。体感交互、运动辅助、无障碍控制——下一个被装进硬件的 AI 能力,也许就从这里开始。
关于该项目实现的详细过程,请访问DF创客社区了解更多。
相关文章
- 上海智位机器人行空板 K10 联手小智 AI:让硬件“看懂”你的动作,健身教练装进口袋
- 从复杂地形到复杂网络:声网 × 联想的轮足机器人远控实践
- 杭叉集团举行叉车机器人产品落地交流会 共议具身智能场内物流场景落地
- 智搬未来 叉车的具身智能时代——杭叉集团重磅发布灵运LINGTRA AI-Fork全系列智能叉车机器人
- 意优科技携手韩国大东集团,进军农业机器人赛道
- 历史性时刻!智身科技创造两项全球纪录,包揽泰山机器人双冠
- 首届CMG世界机器人登泰山大赛收官,宇树科技斩获1金2银
- 启元CEO田华:数字AI走向物理AI,需要机器人本体、AI与生态一起协同进化
- 上海智位机器人旗下蘑菇云创客空间迎来上师大学子,10分钟完成骨架与手势识别项目
- 里斯战略咨询助力杰克科技发布艾妮机器人与产线王,新品类重新定义服装具身智造
- 从机器人打球到Physical AI数据基础设施,青瞳视觉亮相2026世界物理AI大会暨宇树合作伙伴生态大会
- 首届安全应急救援机器人大赛在广州举办 深圳璇玑动力斩获多项冠军
- 纳芯微亮相2026世界智能网联汽车大会,展示汽车芯片与具身机器人跨界应用成果
- 盛大开幕!ROBOTECH 2026智能机器人博览会首日热力全开,全景呈现具身智能落地新图景
- 镜识科技:首创模块化架构,斩获亿元机器人订单
- 红外技术正在不断拓宽机器人作业边界